智能制造背景下机械设计与自动化技术的融合应用探讨
在制造业向智能化转型的当下,机械设计与工业自动化的边界正在消融。传统的设计流程往往是机械工程师完成结构图纸后,再交由电气团队匹配控制方案,这种串行模式在应对小批量、多品种需求时显得力不从心。北京蓝工科技有限公司在近年的技术研发实践中发现,将自动化思维前置到设计阶段,能使设备的综合效率提升20%以上。
一、设计阶段需同步考虑的控制要素
机械结构决定了自动化系统的物理上限。例如,在设计直线模组时,若未预留编码器安装空间或忽略了电缆拖链的弯曲半径,后期强行集成传感器会导致故障率攀升。资深工程师通常会在三维建模阶段就导入运动学仿真,校验伺服电机与丝杠的惯量匹配。
- 刚性匹配:机架固有频率需避开伺服驱动器的共振点,否则高速定位时会出现振纹。
- 接口标准化:气动夹爪的安装孔位遵循ISO 9409-1标准,可减少非标转接件。
- 维护可达性:光电开关和接近传感器应布置在无需拆卸主体结构即可更换的位置。
二、模块化设计如何缩短自动化集成周期
将设备分解为独立的工艺模块,每个模块具备完整的机械与控制接口,是当前工业自动化项目快速交付的关键。北京蓝工科技在某检测设备项目中,将上料、视觉定位、分拣三个功能单元解耦,各单元独立调试后再联机,现场调试时间从5天压缩至1.5天。
这种方法的难点在于定义清晰的模块边界。通常以物料流的断点为分割依据,同时约定统一的通信协议——EtherCAT或Profinet PDO映射表需在技术研发初期冻结,避免后期因数据地址冲突返工。
三、数字孪生对机械设计的反向校验
许多设计缺陷在物理样机阶段才暴露,成本高昂。引入轻量级数字孪生工具后,机械设计工程师可以在虚拟环境中验证自动化逻辑。比如,让PLC程序驱动仿真模型,观察夹具在极限工况下是否与防护罩干涉。
值得留意的是,仿真模型的精度取决于摩擦系数、皮带弹性等参数的准确性。建议企业建立自己的材料参数库,而非依赖软件默认值。
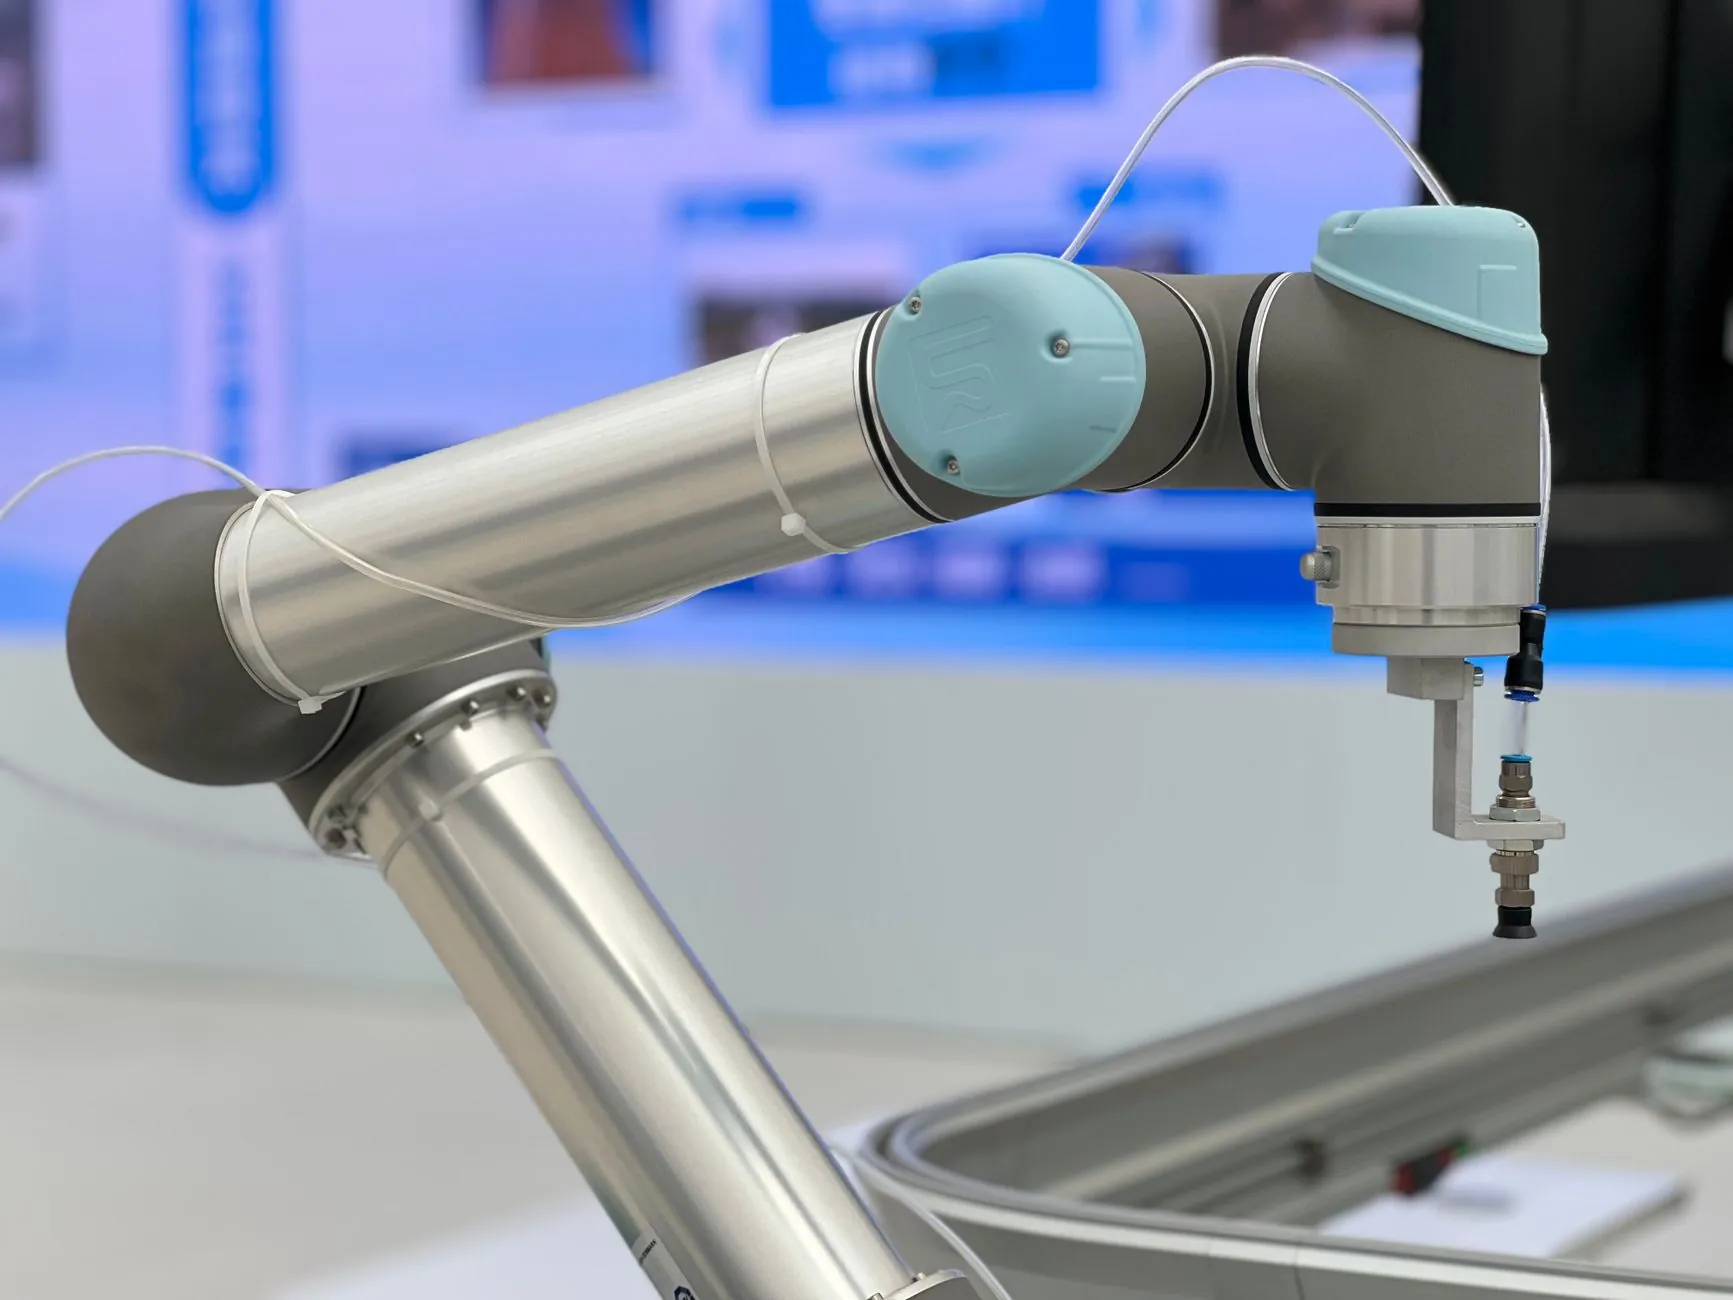
案例说明:某汽车零部件产线原采用人工上下料,节拍为45秒/件。北京蓝工科技团队重新设计了夹具的定位基准,并引入协作机器人配合视觉引导。改造后,设备节拍降至28秒,且换型时间从30分钟缩短至4分钟。核心经验在于:机械接口预留了气路和通信航插,使得机器人末端执行器可快速更换。
对于正在推进智能化改造的企业,建议从单一工位的工业自动化试点切入,积累机械与电控的协同设计规范。当设计图纸上的每一个定位孔都对应着明确的控制时序时,技术研发的投入才会转化为稳定的产能。