2025年工业自动化设备选型要点与机械设计协同优化指南
当自动化改造沦为“成本黑洞”,问题出在哪?
走进2025年的工厂车间,一个尴尬的现实正摆在许多制造企业面前:花了大价钱上马的自动化产线,实际稼动率却不足六成。我们见过太多案例——硬件堆砌得无比豪华,机械臂、视觉系统、AGV一应俱全,但整条线的节拍、精度与柔性,却远达不到设计预期。这不是单点设备的错,而是工业自动化选型与机械设计在源头脱节导致的系统性失配。
更扎心的是,这种失配往往在项目验收前才集中爆发。调试人员拿着激光干涉仪反复校准,却发现结构刚性不足;软件工程师优化了半天的轨迹算法,却被一个过小的伺服惯量比拖累。原因很简单:设备选型被当成了采购清单上的“打勾题”,而不是与机械设计深度耦合的技术研发过程。
深挖根因:选型逻辑的“静力学陷阱”
很多工程师在选型时,习惯用静态负载——比如扭矩、惯量、最大载荷——去匹配电机和减速机。但2025年的高速高精场景,拼的是动态响应。一个典型的例子:某3C装配线使用2kW伺服直驱转台,空载测试表现完美,一旦装上非对称夹具,瞬间振动超标。原因在于机械设计阶段没有进行模态分析,转台固有频率与激励频率重叠,导致共振。
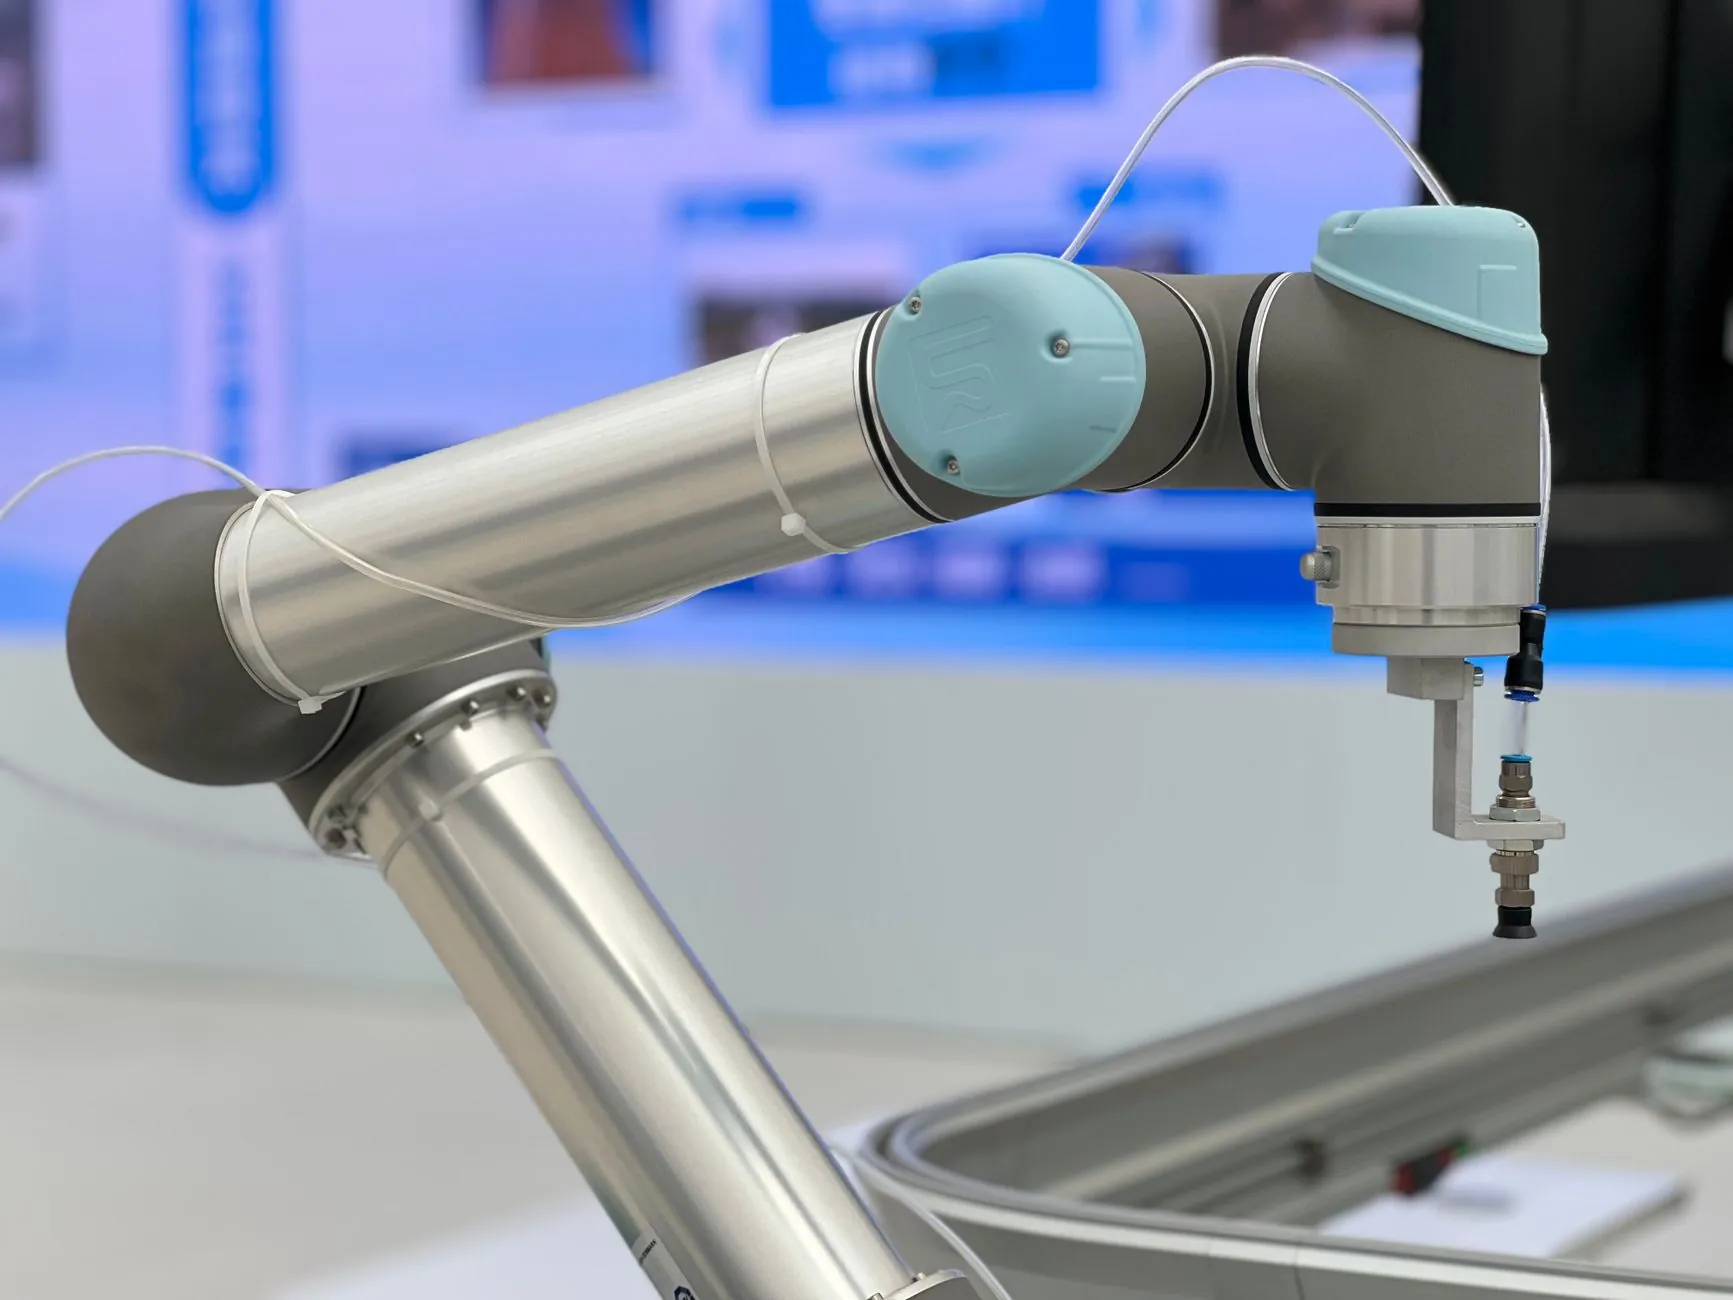
真正的协同优化,要求选型工程师在三维模型阶段就介入。我们内部有个不成文的规定:任何伺服系统选型,必须附带机械传动链的刚度矩阵计算。否则,再贵的电机也救不了一根细长的薄弱轴。
对比:传统选型 vs 协同优化后的差异
不妨看一组我们近期完成的锂电池模组线改造数据。传统方案:按样本手册选型,机械结构沿用旧设计,结果整线节拍12秒/件,且定位重复精度±0.08mm。协同优化方案:技术研发团队先做整机动力学仿真,将谐波减速机与碳纤维臂杆匹配,重新校核驱动曲线,最终节拍压缩至8.5秒,重复精度稳定在±0.03mm。差异不是来自某个高端部件,而是来自选型与结构的反复迭代。
- 传统路径:机械设计定稿 → 选型 → 调试时补救(周期平均多出40天)
- 协同路径:仿真选型 → 结构优化 → 一次到位(周期缩短且返工率降低70%)
落地建议:三步走,把协同做进流程
第一步,建立数字孪生选型库。将常用电机、减速机、导轨的实测频响曲线导入设计环境,而非依赖样本上的理论值。第二步,强制评审节点。在工业自动化方案预研阶段,机械与电气团队必须共同完成一次“机电耦合分析”,输出一份包含惯量匹配比、刚度安全系数的报告。第三步,留出10%的设备余量预算,专门用于应对动态工况突变。
说到底,2025年的自动化竞争,拼的不是谁家零件更贵,而是谁能在技术研发的早期把坑填平。机械设计不再是一张冷冰冰的图纸,而是承载控制算法的物理骨架。选型也不该是孤独的算术题,而是与结构、热变形、振动模态对话的过程。只有让这两者真正咬合,产线才能从“能跑”进化到“跑得稳、跑得快”。
北京蓝工科技在过往数百个项目中反复验证过这套方法论。我们始终坚信:好的自动化,是算出来的,不是装出来的。