工业自动化设备研发中的关键技术突破与机械设计要点解析
在制造业转型升级的浪潮中,工业自动化已成为衡量企业竞争力的核心指标。北京蓝工科技有限公司在长期服务汽车零部件、3C电子及新能源电池产线的过程中发现,一套稳定高效的自动化系统,其性能瓶颈往往不在控制算法本身,而是隐藏在机械设计与电气控制的耦合环节。本文从工程实践角度,拆解工业自动化设备研发中的关键技术节点与设计要点。
一、刚性、精度与动态响应:机械本体的三重约束
自动化专机的节拍与良率,首先取决于机械本体的设计质量。以典型的直线模组为例,重复定位精度达到±0.02mm看似简单,但在持续24小时运行工况下,导轨热膨胀、丝杠预紧力衰减、联轴器扭转变形都会逐步侵蚀精度。资深工程师通常从三个维度做权衡:
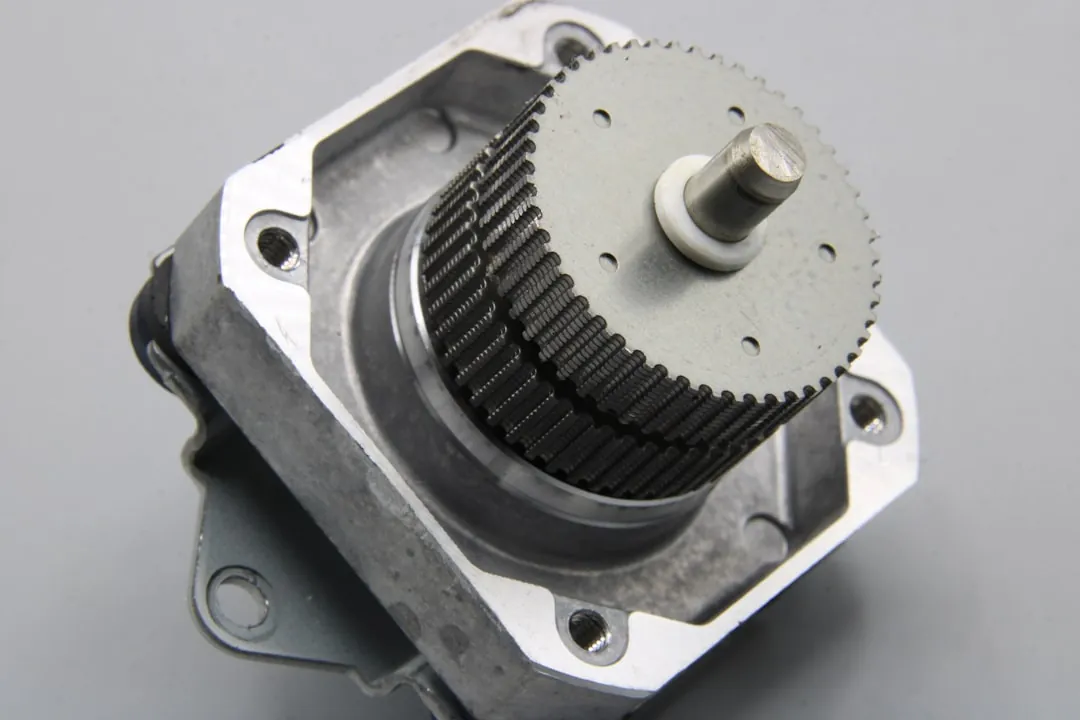
- 结构刚性:通过有限元分析优化铸件筋板布局,将一阶固有频率提升至120Hz以上,避免与伺服电机激励频率发生共振
- 运动惯量匹配:负载惯量与电机转子惯量的比值建议控制在5:1以内,否则PID参数整定窗口极窄,易出现高速抖动
- 热对称设计:对精度要求≤0.01mm的设备,丝杠需采用中空冷却或预拉伸结构,抵消温升带来的定位漂移
二、机电耦合中的隐性陷阱
许多研发团队在样机阶段表现优异,量产复制时却频繁出现故障。根源往往在于机械与控制的接口设计被简化处理。例如凸轮分割器的分度角与伺服驱动器的电子齿轮比若不匹配,会在工位切换瞬间产生扭矩冲击,长期运行导致减速机偏心轴承磨损。再如气动执行元件,电磁阀响应时间(典型值8-15ms)未纳入PLC扫描周期规划,会造成多轴协同动作的时序错位。
北京蓝工科技在技术研发中形成一条经验规则:任何运动部件的动态误差,必须同时从机械传递链刚度和控制环带宽两个方向寻找根因,单方面优化往往事倍功半。
常见问题:振动与噪音的排查路径
- 区分是结构共振(频率固定、与转速无关)还是伺服自激(随增益变化)
- 检查联轴器、同步带张紧力是否在制造商推荐区间
- 用激光干涉仪测量定位精度,判断是累积误差还是重复性误差
- 在速度环加入陷波滤波器,抑制机械谐振峰
三、模块化与可维护性的设计取舍
面向柔性生产的工业自动化设备,机械设计需预留快速换型能力。快换夹具的定位面建议采用锥销+端面双重定位,重复精度稳定在0.005mm以内;线缆与气管走线需独立于运动部件,避免拖链内交叉干涉。模块化不是简单的功能拆分,而是要在接口标准化与结构紧凑性之间找到平衡点——过度模块化会降低整体刚度,反而牺牲动态性能。
从工程落地角度看,优秀的自动化设备研发团队通常具备一个共性:机械工程师懂伺服选型计算,电气工程师理解装配公差链。这种跨领域的知识渗透,才是突破节拍与精度瓶颈的真正抓手。北京蓝工科技持续在机械设计与运动控制算法的融合层面投入研发资源,为行业客户提供可复制的工程方法论。